- 您當(dāng)前的位置:首頁 > 供應(yīng)信息
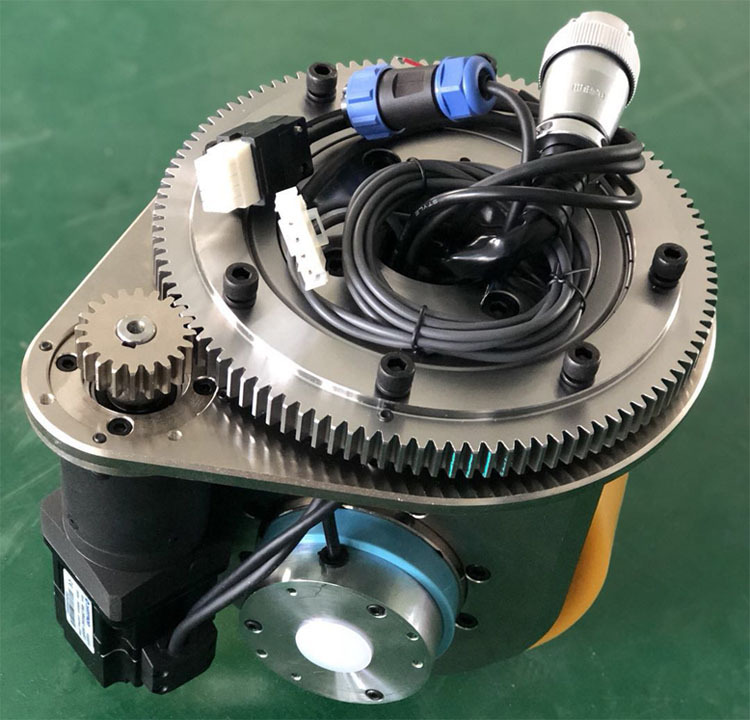
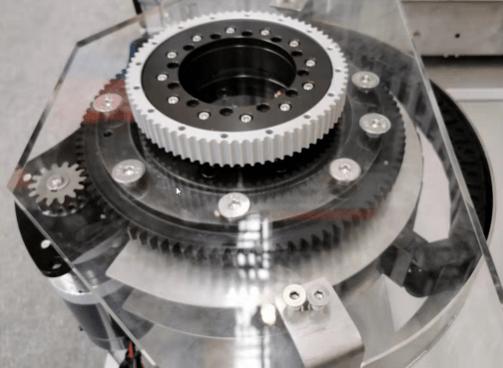
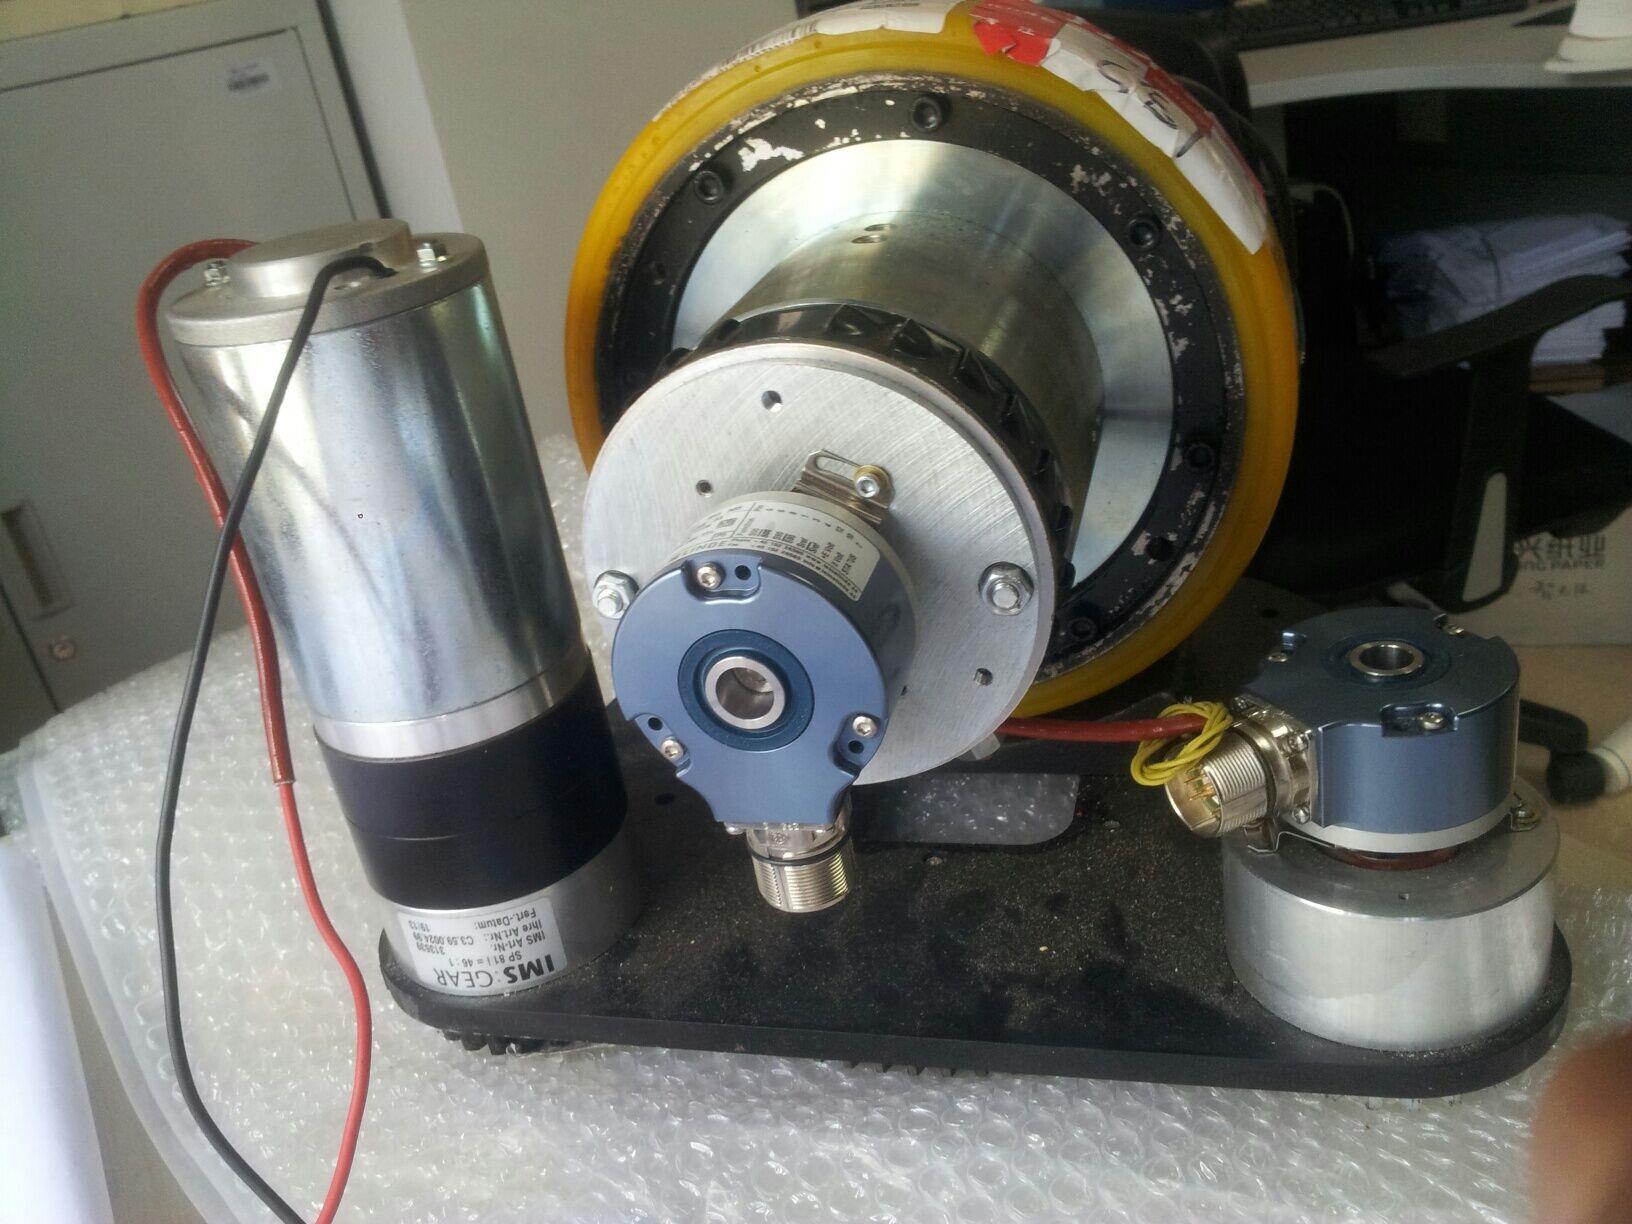
> 機械產(chǎn)品網(wǎng) > 儀器儀表產(chǎn)品網(wǎng) > 驅(qū)動裝置產(chǎn)品網(wǎng) > agv舵輪驅(qū)動 柳州AGV小車驅(qū)動集成

麥克納姆輪型
麥克納姆輪設(shè)計新穎,這種移動方式是基于一個有許多位于機輪周邊的輪軸的中心輪的原理上,這些成角度的周邊輪軸把一部分的機輪轉(zhuǎn)向力轉(zhuǎn)化到一個機輪法向力上面。簡單來說,就是在輪轂上安裝斜向輥子,通過協(xié)同運動以實現(xiàn)移動或旋轉(zhuǎn)。麥克納姆輪的優(yōu)點是具有10噸以上的載重能力,靈活性高,可以實現(xiàn)360°回轉(zhuǎn)功能和萬向橫移,更適合在高精度要求及有限空間內(nèi)的運動。缺點是成本相對較高,結(jié)構(gòu)形式相對復(fù)雜,對控制、制造、地面等的要求較高。
適用AGV類型:重載型移動平臺、戶外移動機器人
適用場景:飛機、高鐵等生產(chǎn)制造場景、戶外機器人運輸場景。
不同的轉(zhuǎn)向驅(qū)動類型對應(yīng)著不同場景下的應(yīng)用需求,需要根據(jù)環(huán)境、負載等因素進行綜合評估選定。根據(jù)應(yīng)用場景的環(huán)境需要,選用合適的轉(zhuǎn)向驅(qū)動方式,只有這樣才能**不同作業(yè)場景下AGV運行的可靠性、穩(wěn)定性和性。
在開始熟悉使用AGV小車之前,請牢記以下幾條注意事項:
1、啟動AGV小車之前,請注意小車是否處于導(dǎo)引線中間。如果位置不正確,請 關(guān)閉小車電源后 將小車推到導(dǎo)引線中間后再啟動小車。小車分車頭和車尾,裝有液晶屏的為車頭,另一側(cè)為車尾,小車啟動必須**車頭車尾線,即導(dǎo)引線在車頭車尾的中間,左右偏差可以在正負10CM,小車啟動后會自動調(diào)整車頭車尾,使之在位置。
2、啟動AGV小車之前,請查看小車*的紅色緊停按鈕是否按下。如果處于緊停狀態(tài),請旋轉(zhuǎn)緊停按鈕使之彈出。
3、旋轉(zhuǎn)車頂?shù)蔫€匙,啟動小車電源。如果聽到:“滴”一聲短音,并且液晶顯示屏上出現(xiàn)藍色歡迎界面,表示小車啟動成功。如果聽到:“滴——”的長音,表示小車啟動未正常,請旋轉(zhuǎn)鑰匙回原位,關(guān)閉小車電源后稍等5秒重新啟動小車,直到啟動成功為止。如果連續(xù)3次以上啟動未成功,請盡快給小車充電。
4、AGV小車啟動正常后,兩個的停車燈短暫亮3秒后熄滅,液晶屏上出現(xiàn)藍色歡迎界面,小車進入內(nèi)部系統(tǒng)自檢過程。短暫自檢后,小車進入正常運行狀態(tài),等待操作人員進行下一步操作。
5、AGV小車內(nèi)部鉛酸蓄電池能支持連續(xù)工作6個小時,如果正常運行中經(jīng)常發(fā)生讀地址卡不成功,或小車從停止?fàn)顟B(tài)啟動不成功,請盡快給小車充電,充電時間請**8個小時。
6、AGV小車充電時,需要將緊停按鈕拍下,將鑰匙開關(guān)逆時針旋轉(zhuǎn)關(guān)閉小車電源。將充電器電源插頭接通電源,充電器充電插頭插入小車尾部的充電插座,開啟充電器電源。小車頂部綠色充電燈亮,表示充電過程正常。察看充電器上各旋鈕狀態(tài),充電電壓必須選擇24V檔,充電電流順時針旋轉(zhuǎn)到位置。充電8小時以后,請查看充電器上的電流表指針讀數(shù),當(dāng)指針讀數(shù)小于1A時,代表充電過程接近結(jié)束,可以將充電器拔下。
7、AGV小車運行時,出現(xiàn)異常情況小車出軌后,請手動按下“取消”鍵緊急停車或按下緊停按鈕關(guān)閉小車電源。在關(guān)閉小車電源后將小車推回導(dǎo)引軌道重新運行。小車內(nèi)部提供出軌保護電路,當(dāng)小車離開軌道運行2秒后,自動停止運行,同樣需要關(guān)閉小車電源后,將小車推回軌道運行。
8、由于場地有限,地圖復(fù)雜,小車的速度盡量為1檔或2檔 。當(dāng)AGV小車在轉(zhuǎn)彎運行時,請**速度為1檔;當(dāng)小車在停車之前和從停車狀態(tài)啟動時,速度也必須為1檔。直線運行時,可以選擇2檔,盡量不要使用3檔和4檔。
9、路徑輸入表多支持27條路徑,在小車屏幕上輸入路徑時,可通過PAGE UP 和 PAGE DOWN 按鈕翻頁。在屏幕*會出現(xiàn)當(dāng)前頁號。
AGV小車可以選擇由計算機遠程設(shè)置或者小車手動設(shè)置。
AGV從發(fā)明至今已經(jīng)有60年的歷史,隨著應(yīng)用領(lǐng)域的擴展,其種類和形式變得多種多樣。常常根據(jù)AGV自動行駛過程中的導(dǎo)航方式將AGV分為以下幾種類型:
1.電磁感應(yīng)引導(dǎo)式AGV
電磁感應(yīng)式引導(dǎo)一般是在地面上,沿預(yù)先設(shè)定的行駛路徑埋設(shè)電線,當(dāng)高頻電流流經(jīng)導(dǎo)線時,導(dǎo)線周圍產(chǎn)生電磁場,AGV上左右對稱安裝有兩個電磁感應(yīng)器,它們所接收的電磁信號的強度差異可以反映AGV偏離路徑的程度。AGV的自動控制系統(tǒng)根據(jù)這種偏差來控制車輛的轉(zhuǎn)向,連續(xù)的動態(tài)閉環(huán)控制能夠**AGV對設(shè)定路徑的穩(wěn)定自動跟蹤。這種電磁感應(yīng)引導(dǎo)式導(dǎo)航方法在絕大多數(shù)商業(yè)化的AGVS上使用,尤其是適用于大中型的AGV。
2.激光引導(dǎo)式AGV
該種AGV上安裝有可旋轉(zhuǎn)的激光掃描器,在運行路徑沿途的墻壁或支柱上安裝有高反光性反射板的激光定位標(biāo)志,AGV依靠激光掃描器發(fā)射激光束,然后接受由四周定位標(biāo)志反射回的激光束,車載計算機計算出車輛當(dāng)前的位置以及運動的方向,通過和內(nèi)置的數(shù)字地圖進行對比來校正方位,從而實現(xiàn)自動搬運。
該種AGV的應(yīng)用越來越普遍。并且依據(jù)同樣的引導(dǎo)原理,若將激光掃描器更換為紅外發(fā)射器、或超聲波發(fā)射器,則激光引導(dǎo)式AGV可以變?yōu)榧t外引導(dǎo)式AGV和超聲波引導(dǎo)式AGV。
3. 視覺引導(dǎo)式AGV
視覺引導(dǎo)式AGV是正在快速發(fā)展和成熟的AGV,該種AGV上裝有CCD攝像機和傳感器,在車載計算機中設(shè)置有AGV欲行駛路徑周圍環(huán)境圖像數(shù)據(jù)庫。AGV行駛過程中,攝像機動態(tài)獲取車輛周圍環(huán)境圖像信息并與圖像數(shù)據(jù)庫進行比較,從而確定當(dāng)前位置并對下一步行駛做出決策。
這種AGV由于不要求人為設(shè)置任何物理路徑,因此在理論上具有的引導(dǎo)柔性,隨著計算機圖像采集、儲存和處理技術(shù)的飛速發(fā)展,該種AGV的實用性越來越強。
此外,還有鐵磁陀螺慣性引導(dǎo)式AGV、光學(xué)引導(dǎo)式AGV等多種形式的AGV。
1.電磁感應(yīng)引導(dǎo) 利用低頻引導(dǎo)電纜形成的電磁場及電磁傳感裝置引導(dǎo)無人搬運車的運行。
2.激光引導(dǎo) 利用激光掃描器識別設(shè)置在其活動范圍內(nèi)的若干個定位標(biāo)志來確定其坐標(biāo)位置,從而引導(dǎo)AGV運行。
3.磁鐵--陀螺引導(dǎo) 利用特制磁性位置傳感器檢測安裝在地面上的小磁鐵,再利用陀螺儀技術(shù)連續(xù)控制無人搬運車的運行方向。
晟諶精密機械(上海)有限公司,致力于開發(fā)研究精密凸輪、凸輪分割器和閩臺精銳減速機,公司擁有國內(nèi)的加工設(shè)備、加工工藝、檢測手段,并與高等院校合作,吸收國外技術(shù)、經(jīng)驗,加工出的凸輪精度高,壽命長,定位準(zhǔn)確,受到用戶的普遍**。 “璽梓”分割器產(chǎn)品具有步進定位精度高,高速運轉(zhuǎn)平穩(wěn),傳動扭矩大,定位時自鎖等顯著優(yōu)點,是替代槽輪機構(gòu),不完全齒輪機構(gòu),棘輪機構(gòu)等傳統(tǒng)間歇機構(gòu)的理想產(chǎn)品。 出色的產(chǎn)品質(zhì)量,完善的售后服務(wù)和優(yōu)惠的銷售價格,為我公司帶來了龐大的客戶群和良好的聲譽!公司本著顧客至上,服務(wù)至誠之精神,凝聚了一個富行業(yè)經(jīng)驗的技術(shù)團隊,為用戶提供理想的產(chǎn)品和滿意的服務(wù)!
產(chǎn)品價格:面議
發(fā)貨地址:上海上海包裝說明:不限
產(chǎn)品數(shù)量:9999.00 個產(chǎn)品規(guī)格:不限
信息編號:216669047公司編號:14194598
Q Q號碼:2794852653
相關(guān)產(chǎn)品:分割器廠家,潭子分割器,凸輪分割器廠家
本頁鏈接:http://m.166lh.com/wvs216669047.html
以上信息由企業(yè)自行發(fā)布,該企業(yè)負責(zé)信息內(nèi)容的完整性、真實性、準(zhǔn)確性和合法性。免費黃頁網(wǎng)對此不承擔(dān)任何責(zé)任。
馬上查看收錄情況:
百度
360搜索
搜狗
- 商家產(chǎn)品推薦
- 根河市物業(yè)公司合作_服務(wù)周到_大型物業(yè)公司合作 資陽防滑劑用碳酸鎂價格 韶關(guān)RV擺線減速機型號 提供**交換機S5730-44C-HI維修CWBT 提供H3C LS-5130S-52S-EI-H1交換機維修CWBT 洛陽系統(tǒng)建模與仿真軟件 配送物流策略優(yōu)化 黔東南玻璃鋼過濾器 分離固液 VR 思政虛擬仿真 連云港思政虛擬仿真體驗教學(xué) 上門快辦公室打印機租賃直銷 服務(wù)好 理光C5503 作業(yè)分析與改善 唐山工業(yè)工程實訓(xùn)室應(yīng)用 _京創(chuàng)智業(yè) 肇慶智慧冷鏈仿真實訓(xùn) 智慧冷鏈仿真實訓(xùn) 深圳回龍埔圖文快印批發(fā)價 質(zhì)量優(yōu) 理光IMC2000 邯鄲工業(yè)輕質(zhì)碳酸鎂價格 海北6噸生物質(zhì)鍋爐 現(xiàn)貨供應(yīng) 貴陽碳鋼過濾器 適用范圍廣 遵義物業(yè)公司合作_快速響應(yīng)_正規(guī)物業(yè)公司合作 凌視攝像頭LS-MG200C-BM維修CWBT **VP9039S視頻會議終端維修CWBT 鹽城8噸生物質(zhì)鍋爐 高性價比 思科CS-KITPLUS-K9視頻會議終端維修**維博通 汕尾辦公復(fù)印機租賃廠家有優(yōu)惠 使用方便
- 相關(guān)公司推薦
- 廣州市荔灣區(qū)愛聽電子數(shù)碼商行 佛山市南海區(qū)佑展吸塑包裝廠 蒼南縣龍港新思維紙塑制品廠 撫順天成環(huán)保科技有限公司 平鄉(xiāng)縣誠正檔案裝具經(jīng)銷部 陽江市江城區(qū)金雅五金廠 深圳市龍華新區(qū)創(chuàng)藝無限裝飾材料廠 深圳市冠力達電子有限公司 東莞市昌孝五金飾品有限公司 益陽市富銀服飾有限公司 天臺縣安飛汽車用品廠 青島豪瑞宇服飾有限公司 河北易親嬰幼兒服飾有限公司 昆明經(jīng)開區(qū)云峰包裝經(jīng)營部 上海絡(luò)酷電子科技有限公司 海南怡亞通供應(yīng)鏈股份有限公司 南寧神標(biāo)廣告有限公司 惠州市桑尼電子商務(wù)有限公司 深圳市龍崗區(qū)平湖香曼兒制衣廠 中山市和千源食品有限公司 深圳市葉氏汽車租賃有限公司
- 商家其它產(chǎn)品


- 關(guān)于我們 免費注冊 服務(wù)中心 友情鏈接 聯(lián)系我們 投訴舉報
- Copyright 2004-2026 b2b168.org 免費黃頁網(wǎng) 粵ICP備15022229號