- 商家產品推薦
- 深圳中級電工電子實訓設備廠家 電工實訓臺 支持定制 河南uhpc粉料 滿足不同的設計需求 輕量化 池州庫房鋼大門安裝廠家 邯鄲大酒壇 宜春通芯白蓮子 基地良種 贛州紅蓮多少錢 盆栽觀賞 濮陽空氣彈簧減振臺 空氣彈簧減振平臺 中山uhpc樓板 具有較高的可塑性 易于澆筑和成型 景德鎮蓮芯子 高產種苗 德宏酒壇廠家 湛江uhpc廠家 具有出色的耐久性 施工性能好 宣城鋼質平開門 白山P20 耐高溫性能強 河源大理石精密氣浮式隔振臺 bilz 實驗室設備操作 衡水大酒壇廠家 常熟點斷式PE保護膜價格|撕下不留殘膠|地毯防護膜 深圳龍崗學校食材配送服務今日菜價行情 南京中級制冷制熱哪家好 制冷制熱實訓設備 經濟實用
- 相關公司推薦
- 東莞市茶山云飛五金廠 衡陽市雁峰教學儀器廠 武漢天喻信息產業股份有限公司 都江堰市振興機械鑄件制造有限公司 中山市鼎源包裝制品有限公司 佛山市菲達斯氣霧劑有限公司 桐廬驥龍文具有限公司 鎮江市長虹電氣有限公司 寧波市鄞州真一家居用品有限公司 長春英利汽車部件有限公司 Changchun Engley Auto.Parts CO.,LTD 諸暨市阮市鎮興達模具廠 廈門衡遠致業機電設備有限公司 常熟市盛發包裝材料有限公司 深圳市飛翔龍包裝制品有限公司 溫嶺市車輛部件廠 沈陽市森迪博爾裝飾材料有限公司 興然工藝制品(深圳)有限公司 Austay Manufacture (ShenZhen) Co., Ltd 深圳恒仁星科技有限公司 深圳市家樂家皮藝制品廠 任丘市超藝模具制造有限公司 江都市英仕杰貿易有限公司

BCZX-1型 現場總線自動化控制實訓設備
一、現場總線自動化控制實訓設備特點
在本系統中,采用了一臺S7-300做主機,構成PLC主機網絡系統組成,實現1:N通信,一臺電腦(站)通過PROFIBUS DP上的S7-300(主站)與從站進行通信以及PROFINET通信。教師機作為現場采集/現場/遠程網絡的系統計算機。
二、現場總線自動化控制實訓設備技術性能
1、輸入電壓:三相四線或三相五線 AC 380 V±10% 50 Hz;
2、工作環境:溫度范圍-5℃~+40℃,相對濕度<85%(25℃)
3、裝置容量:<1KVA
4、外形尺寸:120cm×70cm×105cm
三、實訓設備系統組成
1、本實驗裝置由實訓桌、實訓平臺等組成,實訓平臺包含PLC組件、觸摸屏、運動小車、溫室模型、16路邏輯電平輸入、16路邏輯電平輸出。
2、PLC實訓組件
配置西門子S7-300 CPU315-2 PN/DP一臺,24DC供電,1MB內存,帶MPI/PROFIBUS DP 主/從接口; PROFINET以太網接口,SM321 16路數字量輸入模塊,SM32216路數字量輸出模塊,FM 353 定位模塊,模擬量模塊(4路輸入,2路輸出),MMC存儲卡128K字節;USB/MPI編程下載線。
3、觸摸屏:彩色7寸KTP700 Basic PN一臺PROFINET接口8個功能鍵。
4、運動小車 1臺,由絲杠,步進電機、步進驅動器導桿組成。
5、溫室模型1臺,由PT100傳感器、PTC加熱器,驅動模塊等組成。
6、網絡配件 1套
7、實訓桌為鐵質雙層亞光密紋噴塑結構,桌面為防火、防水、耐磨高密度板;左邊設有一個抽屜(帶鎖),用于放置工具及資料,右邊為電腦用鍵盤托架,電腦桌聯體設計,造型美觀大方。
四、實訓項目
1.系統基本實訓
(1)西門子S7-300 PLC編程
(2)觸摸屏編程
(3)工控組態軟件編程
(4)主從數據交換
2.對象擴展實訓(需要增加相應的對象模型)
(1)基于PROFIBUS-DP通訊方式的運動小車控制
(2)基于PROFIBUS-DP通訊方式的溫度控制
(3)基于PROFINET通訊方式的運動小車控制
(4)基于PROFINET通訊方式的溫度控制
五、每臺配置清單
BCSH-1型 循環送料系統實訓裝置
一、循環送料系統實訓裝置概述:
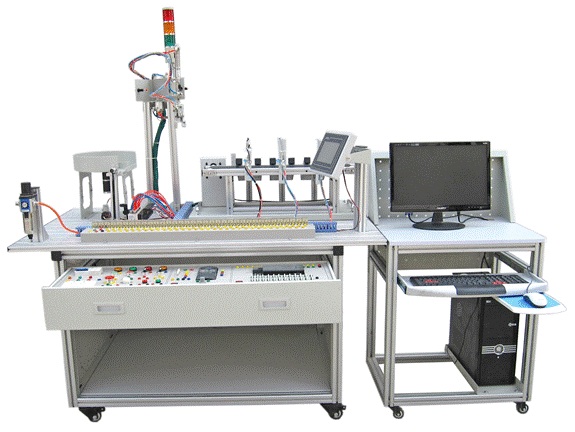
本實訓裝置是針對機電一體化實訓教學的要求而研發的,它集PLC控制、位置控制、檢測、工控組態技術于一體的實訓教學裝置,通過傳感器信號采集、PLC編程、對交流電機、直流電機、送料小車進行較復雜的開關量控制、位置控制及時序邏輯控制,實現小車送料和裝料、物料提升的生產流水線運動過程,完成循環送料的功能。適合于機械制造及自動化、機電一體化、自動化、電氣工程等的《機電傳動與控制》、《運動控制》、《機電一體化技術》、《計算機控制技術》、《檢測與轉換技術》、《可編程控制技術》等課程開設實訓課。
二、循環送料系統實訓裝置技術參數:
1.輸入電源:單相三線~220V±10% 50Hz
2.工作環境:溫度-10℃~+40℃ 相對濕度≤85%(25℃)海拔<4000m
3.裝置容量:<0.5kVA
4.外形尺寸:1050mm×650mm×1500mm
三、系統組成:
1.循環送料系統主體由底板、實訓桌(型材結構)、爬坡傳送帶、物料滑槽、送料小車、小車運行軌道及電氣控制等部分組成
2.控制面板:由啟停控制開關,各個執行器的控制端均已引出,方便接線
3.開關電源為輸入電源220VAC 50Hz,提供直流電源DC24V
4.電氣控制由單相交流電機、減速直流電機、開關電源、光電傳感器、行程限位開關等器件組成。其中PLC可選用三菱主機為FX1N-24MR 內置開關量I/O(14路開關量輸入/10路繼電器輸出)
四、實訓項目:
1.PLC控制交流電機
2.PLC控制直流電機
3.光電傳感器的計數控制
4.小車往返控制
5.料盒及小車開關門控制
6.循環送料綜合控制
BCJG-01A 小型循環搬運控制實訓系統
一、小型循環搬運控制實訓系統概述
“小型循環控制實訓系統”是依據機電一體化教學的要求而精心研制的。它在接近工業生產制造現場基礎上又針對教學及實訓目的進行了設計,強化了機電一體化的安裝與調試能力。實訓裝置由型材導軌式實訓臺、典型機電一體化設備機械部件、PLC模塊、變頻器模塊、按鈕模塊、電源模塊、模擬生產設備實訓模塊(包含上料單元、皮帶輸送檢測單元、氣動機械手搬運單元、物料傳送倉儲單元、物料返回單元)、觸摸屏、接線端子排和各種傳感器等組成。采用開放式和拆裝式結構,可根據現有的機械部件組裝生產設備,使整個裝置能夠靈活的按實訓教學或競賽要求組裝具有生產功能的光機電一體化設備。模塊采用工業標準結構及抽屜式模塊放置架,互換性強。
實訓系統集運動控制、氣動控制、變頻調速、步進電機驅動、伺服電機驅動、傳感器檢測、可編程控制、時序邏輯控制于一體。通過基于該實訓系統的使用、訓練和培訓,能充分鍛煉操作者團隊協作能力、計劃組織能力、自動線安裝與調試能力、工程實施能力等。同時適合學生進行課程設計、畢業設計。
二、小型循環搬運控制實訓系統技術性能
1.輸入電源:三相四線(或三相五線)~380V±10% 50Hz
2.工作環境:溫度-10℃~+40℃ 相對濕度≤85%(25℃)海拔<4000m
3.裝置容量:<1.0kVA
4.外形尺寸:1500mm×800mm×1500mm
三、小型循搬運環控制實訓系統組成
小型循環控制實訓系統主要由型材實訓臺、上料單元、皮帶輸送檢測單元、氣動機械手搬運單元、物料傳送倉儲單元、物料返回單元、PLC模塊、變頻器模塊、按鈕模塊、電源模塊、各種傳感器、觸摸屏、物料、I/O接口板和氣管等組成組成,完成上料、檢測、分揀、搬運、傳輸、分類、儲存、再回到初始位置,是典型的光機電一體化閉環實訓平臺。
四、小型循環搬運控制實訓系統實訓項目
任務一:氣動系統的安裝與調試
1.氣動方向控制回路的安裝
2.氣動速度控制回路的安裝
3.氣動順序控制回路的安裝
4.氣動機械手的安裝
5.氣動系統氣路的連接
6.磁性開關的位置調整
7.氣動系統調試
任務二:變頻器、步進電機及驅動器、伺服電機及驅動器的安裝與調試
1.變頻器與交流電機主電路的連接
2.變頻器面板的參數設置與操作
3.變頻器面板控制交流電機調速
4.通過變頻器外部端子控制電機啟停
5.步進電機及驅動器的選型
6.步進電機的控制回路連接
7.步進電機的調試
8.伺服電機及驅動器的選型
9.伺服電機的控制回路連接
10.伺服電機的調試
任務三:機電設備的安裝與調試
1.上料單元的安裝與調試
2.交流電機傳動裝置的安裝與調試
3.工業編碼器安裝和同軸度的調整
4.物料檢測傳感器的安裝與調試
5.氣動機械手裝置的安裝與調試
6.步進電機傳動裝置的安裝與調試
7.伺服電機傳動裝置的安裝與調試
8.絲杠導桿的安裝與調試
9.平面巷式倉庫位的安裝與調整
10.觸摸屏的安裝與調試
11.機電一體化設備控制回路安裝調試
12.自動生產線整體控制回路安裝調試
任務四:電氣控制電路的安裝與PLC編程
1.電動機正反轉控制電路的連接與程序編寫
2.電動機調速控制電路的連接與程序編寫
3.電機閉環定位控制電路的連接與程序編寫
4.皮帶輸送檢測程序編寫
5.氣動順序動作控制程序編寫
6.氣動機械手控制程序編寫
7.步進電機控制電路連接及控制程序編寫
8.伺服電機控制電路連接及控制程序編寫
9.觸摸屏電路的連接及控制畫面編寫
10.機電一體化設備控制程序編寫
11.自動生產線控制程序編寫
任務五:自動控制系統的安裝與調試
1.多種傳感器的安裝與調試
2.皮帶輸送檢測的自動控制
3.機械手的自動控制
4.物料返回單元的自動控制
5.機電一體化的自動控制
6.PLC控制系統的安裝與調試
7.自動生產線的安裝與調試
任務六:區分不同物料系統的設計
1.自動生產線的安裝與調試
2.區分物料的程序編寫
3.調節三種傳感器:識別并分揀(鐵質、鋁質、尼龍)、紅色(鋁質、尼龍)物料。
五、小型循環搬運控制實訓系統基本配置表
BCGYJX-1型 工業機械手實訓裝置
一、工業機械手實訓裝置概述
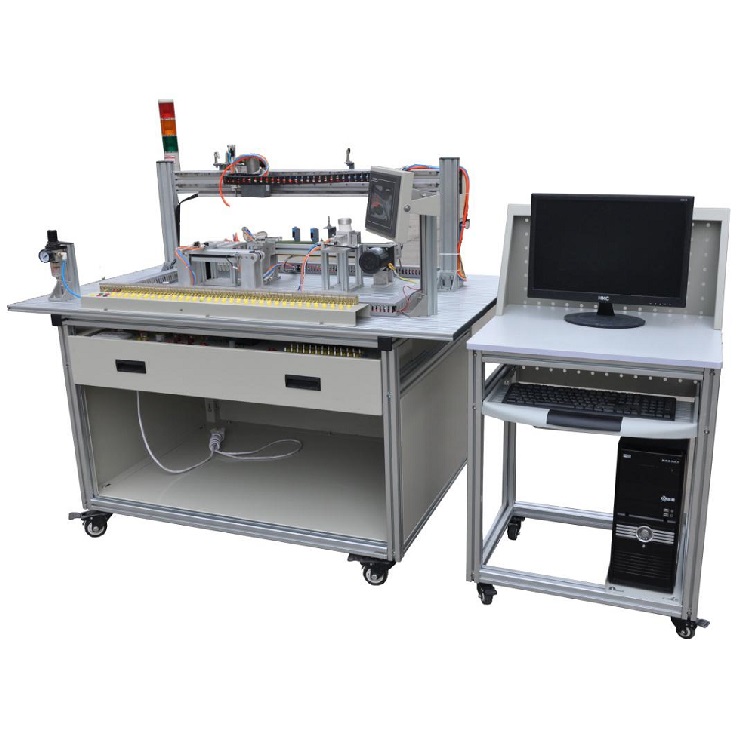
工業機械手實訓裝置,由鋁合金導軌式實訓臺、機械手裝置、控制系統等組成。
該實訓裝置為坐標式機械手,可完成機械手旋轉、手臂垂直上下、手臂水平移動,手爪旋轉四個自由度的位置控制。同時配置晶體管式PLC可編程控制器,用于對整個機械手進行復雜地位置控制。該實訓裝置的控制部分均采用標準式模塊設計,可分為電源模塊、PLC模塊、系統控制模塊。包含了機電一體化中所涉及的諸如步進電機驅動、機械傳動、氣動、可編程控制器、傳感器、等多項技術,給學生提供了一個綜合實訓環境,使學生學過的諸多單科知識在這里得到全面認識、綜合訓練和相互提升。該實訓裝置主要用于電氣、電工電子、自動化控制、機電一體化崗位技能實訓、考核,是各院校相關實訓室建設中設備選擇之一。
二、工業機械手實訓裝置技術參數
1、交流電源:三相五線 AC 380 V±10% 50Hz;
2、溫度:-10~50℃;環境濕度:≤90%無水珠凝結;
3、外形尺寸:長×寬×高=1200mm×750mm×1400mm;
4、整機功耗:≤1.0 kVA;
5、安全保護措施:實訓臺桌面采用高絕緣、高強度、耐高溫的高密度板。具有接地保護、漏電保護功能,安全性符合相關的國標標準。采用高絕緣的安全型插座及帶絕緣護套的高強度安全型實驗導線
三、機械手實訓臺功能特點
1)機械手的橫軸和豎軸的機械傳動采用高精密的滾珠絲桿,高精密的光桿導軌和直線軸承,配以地機械設計、精密的機械加工及裝配,可使機械手臂非常平穩地進行垂直和水平移動和水平方向旋轉及位置控制;
2)采用選進的步進電機作為橫軸和豎軸的動力源,可實現0.45度的細分,即每轉一圈需要800步,滾珠絲行程為4mm,則手臂每步位移精度為0.005mm,步進電機的正常單步角度為0.9,則手臂每步位移精度為0.01mm;
3)機械手臂和機械手爪水平方向旋轉采用減速直流電機傳動,配置光電傳感器及碼盤,可實現旋轉方向的位置控制;
4)機械手爪采用高精度氣動式手爪、配置電磁位置開關及兩位三通電磁閥,可實現快速準確地抓取和放開動作;
5)采用晶體管式PLC可編程控制器作為控制主機,配置傳感器,可實現PLC指令編程、光電傳感器的技術應用;
6)PLC各I/O點和傳感器、電機、各電器的連接線都被開放到控制模塊的安全插座上,學生可根據PLC程序和各電器的技術要求進行現場接線操作實訓,培訓學生實際動手接線能力;
7)配套鋁鋼式機械手臺架,豎軸及橫軸采用經氧化處理的鋁型材,而臺架的側面及底面采用1mm厚度經烤漆處理的鋼板,臺架與地面之間采用帶自鎖功能的萬向輪,使整個臺架不但堅固耐用而且移動方便
8)機械手豎軸和橫軸的傳動軸為滾珠絲桿, 導程為4mm ;機械手水平旋轉角度:270度;
四、實訓項目
1.傳感器技術使用實訓;
2.氣動技術應用實訓;
3.可編程控制器編程實訓;
4.電氣控制電路實訓;
5.自動控制技術教學與實訓;
6.機械系統安裝和調試實訓;
7.系統維護與故障檢測實訓。
上海博才科教設備有限公司是一家規模完備為教育設備服務的綜合性配套企業。產品具有操作簡單、優質耐用、性能穩定、外觀精美、價格合理等特點。 以致被全國眾 多院校廣泛采用,并獲得一致**。“功能新優,品質**” 是本公司長期以來不懈追 求的目標。 公司主要的產品:電工電子實訓設備、電工電子實驗設備、模電數電實驗室、電氣控制設備、PLC可編程裝置、單片機、維修電工實訓考核裝置、機床電氣電路實訓裝置、教學數控車床、教學數控銑床、機械陳列柜系列、家庭影視實驗室、制冷制熱實驗系列、會計模擬實驗室、銀行財會模擬實驗室、工程制圖設備、機械制圖設備、汽車駕駛模擬器、汽車透明教學模型、汽車實訓臺、汽車實物示教板、理化生成套設備、以及各科掛圖等教學設備、教學儀器系列產品. 公司以品牌構建為先導、產銷管理為基礎、市場開發研究為依據、以優質服務來回報客戶。 加工方式 : 其他; 工藝 : 電子加工;其他辦公加工工藝;電子焊接加工;其他電工加工工藝; 質量控制 : 內部
產品價格:面議
發貨地址:上海上海包裝說明:不限
產品數量:9999.00 臺產品規格:不限
信息編號:216674768公司編號:5347714
Q Q號碼:1601241314
相關產品:教學實訓設備價格,教學設備價格,電工電子實訓設備,實訓考核裝置,實訓臺廠家,汽車維修運用設備
本頁鏈接:http://m.166lh.com/wvs216674768.html
- 商家其它產品

重慶維修制冷制熱 中央空調實訓考核裝置 價格合理

天津電氣實訓設備價格 電氣裝配實訓裝置 接受預定

透明整車教學模型 北京新能源汽車實訓設備 來電咨詢

液壓實驗臺 鄭州初級自動化實訓設備價格 讓您省心省力

中央空調實訓裝置 蘇州空調實訓裝置價格 安裝就找這家

電工實訓考核設備 長春電工電子實訓設備報價 接受定制

泉州新能源設備費用 燃料電池教具 上手容易

洛陽陳列柜定制 車工工藝學陳列柜 查看詳情

中央空調實訓裝置 鄭州空調實訓裝置費用 選這里就對了

南京中級制冷制熱哪家好 制冷制熱實訓設備 經濟實用
液壓實驗臺 無錫中級自動化實訓設備哪家好 維護簡單
